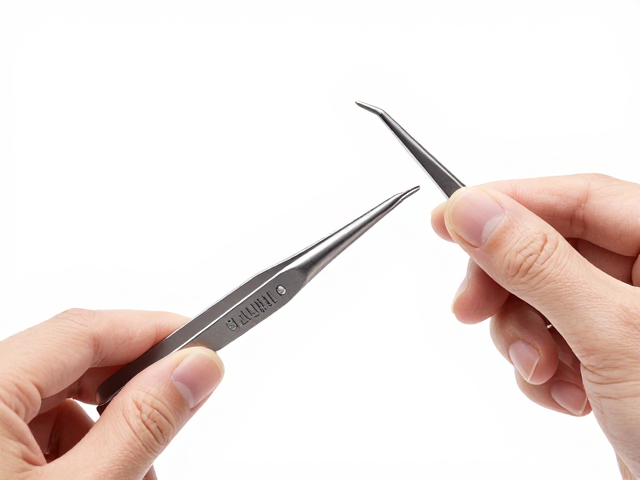
长镊操作的生物力学基础与手部稳定性
使用长镊进行精细操作时,人体前臂的尺骨与�骨起着关键的支撑作用,而非单纯依赖手指力量。当镊臂长度超过15厘米时,杠杆原理会导致末端微小位移被放大,此时手腕需保持悬停状态下的等长收缩,以维持整体结构的刚性。研究表明,人类拇指与食指在保持1-2牛顿的夹持力时,神经肌肉控制最为稳定,过大的握力反而会引发震颤,降低对微小物体的感知精度。
为了建立稳定的操作基座,操作者的坐姿或站姿需符合人体工学标准,桌面高度应位于肘关节下方2-5厘米处,使前臂自然平放或轻微倾斜。这种姿态能减少肩颈区域的疲劳累积,确保在长时间作业中手部输出的连续性。通过调整光源角度,使光线以45-60度角照射操作区域,可利用阴影增强物体边缘的视觉对比度,从而辅助大脑更准确地判断镊尖与目标物体的相对位置。
握持姿势与指尖触觉反馈的优化
正确的握持方式通常采用三指执笔法或改良的二指捏合法,拇指、食指和中指指尖形成稳定的三角形支点。镊柄末端应抵在拇指根部与食指根部之间,而非掌心,这样能最大化利用指关节的灵活性,同时通过指腹感受镊尖闭合时的微小阻力变化。这种触觉反馈机制是判断夹持力度是否适宜的关键,过紧会导致物体变形或脱落,过松则无法克服重力或摩擦力。
在操作过程中,视线应聚焦于镊尖与目标物体的接触点,而非镊柄末端,这有助于大脑建立更精确的空间坐标系。对于透明或反光材质的镊子,建议在柄部设置哑光涂层或防滑纹理,以减少视觉干扰并提供更清晰的触觉边界。通过日常训练,操作者可逐步建立对不同材质镊子(如不锈钢、钛合金或塑料)的力学特性认知,从而在切换工具时快速调整肌肉记忆。
常见失误分析与修正策略
初学者常犯的错误是过度依赖手指关节的弯曲幅度来控制镊尖开合,导致动作幅度过大且难以微调。修正这一问题的有效方法是进行“毫米级”控制训练,即在镊尖与固定目标之间保持极小距离,尝试仅通过指尖微动来调整角度,而非移动整个前臂。这种练习能激活手部内在肌群,提升对微小位移的感知能力,逐步替代原本粗放的运动模式。
另一个普遍问题是忽视环境干扰因素,如桌面震动、气流或光线闪烁。在高精度操作场景中,即使微小的桌面共振也可能导致镊尖偏离目标。解决此问题需使用带有减震垫的操作台,并尽量远离空调出风口或人员频繁走动区域。此外,保持操作环境的温湿度稳定,有助于减少手部出汗或干燥引起的握持力波动,从而维持操作的一致性。
进阶训练方法与精度提升路径
提升操作精度的有效途径是引入分层难度的任务训练。初级阶段可使用直径1-2毫米的圆柱体或薄片作为目标,练习将其从一个位置平稳移动到另一位置,重点在于路径的平滑性与无抖动。随着熟练度提升,可逐步缩小目标尺寸至0.5毫米以下,或增加移动距离,以考验手部在长距离下的稳定性控制能力。
进阶训练可结合动态干扰测试,如在操作过程中引入轻微的外部视觉干扰或时间压力,迫使操作者在非理想条件下维持精度。通过记录不同条件下的成功率与误差分布,操作者可识别自身的薄弱环节,进而针对性地加强特定肌群的控制训练。这种基于数据反馈的训练模式,能帮助操作者在数周至数月内显著提升对长镊的掌控能力,实现从生疏到熟练的跨越。